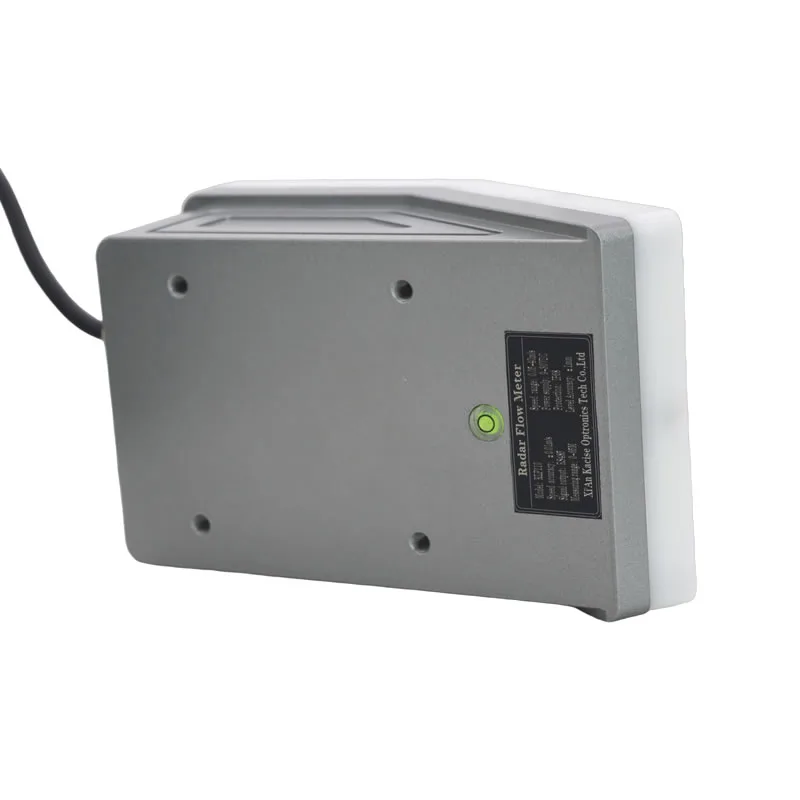

1. Descripción general del producto
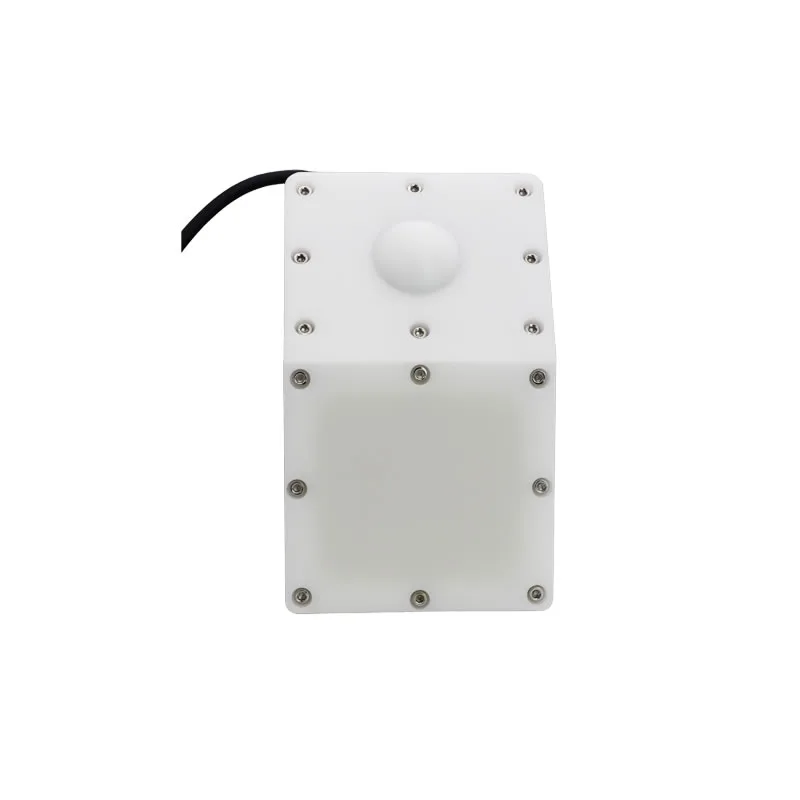
El medidor de flujo de radar KLF110 se refiere a un producto que utiliza el radar para medir la velocidad de flujo de agua y el nivel de flujo de agua y convierte el flujo de agua a través de un modelo integral.
Puede medir el flujo de agua en tiempo real alrededor del reloj, y la medición no contacto no se ve afectada fácilmente por el entorno de medición. El producto proporciona un método de fijación de corchetes.
2. Característica
- Las principales ventajas del producto son las siguientes:
- Basado en un radar de banda mixta para mediciones sin contacto, velocidad de flujo, nivel líquido y velocidad de flujo son salida simultáneamente sin interferencia, que requieren menos mantenimiento y no afectados por sedimentos, etc.
- Diseño impermeable IP68, adecuado para diversos entornos de campo y diversos entornos meteorológicos extremos.
- Aspecto pequeño y compacto, súper rentable.
- Conexión antirreversa integrada, protección contra relámpagos y protección sobre voltaje.
- Soporte Modbus-RTU protocolo para un fácil acceso al sistema.
3.Instalación
El medidor de flujo consta de dos partes: un radar de medición de velocidad y un radar de nivel. El medidor de velocidad calcula la velocidad de la superficie del agua midiendo el cambio de frecuencia Doppler del flujo de agua; el radar de nivel es similar al radar de medición de velocidad, que calcula la distancia entre el radar y la superficie del agua calculando el tiempo de vuelo de la onda electromagnética. El medidor de flujo estima la distribución de velocidad en la sección de la cruz del río basado en la velocidad medida y el nivel líquido, combinado con la entrada de las características reales del río a medir, y calcula el flujo del río basado en el modelo empírico correspondiente.
Por lo tanto, cabe señalar los siguientes puntos para medir con precisión el flujo:
3.1 Selección de área de agua para ser probado
(1) No hay cambios importantes en la dirección y velocidad del flujo de agua en la sección de prueba, y hay algunas ondulaciones en la superficie del agua.
(2) No hay grandes torbellinos, turbulencia u otros fenómenos, y la sección del río es recta.
(3) Objetos flotantes: Los objetos flotantes interfieren con la señal de radar en cierta medida, causando un cierto salto en los resultados de medición de velocidad. Después de que los objetos flotantes dejan el campo de visión del radar, la medición puede volver a la normalidad.
(4) Rainfall: Rainwater en sí es un objeto en movimiento y también será medido por el radar. El radar tiene un sistema de seguimiento integrado para evitar saltos en los resultados de medición. Al mismo tiempo, para una mejor medición, se recomienda bajar el ángulo de instalación a unos 30°.
Nota: Si la superficie del agua a medir es tranquila, las ondas electromagnéticas emitidas por el radar no se reflejarán de nuevo al receptor debido a la reflexión del espejo, lo que hará que el radar no reciba la señal del eco y no puede dar un resultado de velocidad exacto.
3.2 Efecto del ángulo de instalación
(1) Para asegurar la correcta medición del nivel líquido, trate de colocar el medidor de flujo frente a la superficie del agua, es decir, asegurar que el medidor de flujo se instale horizontalmente (no hay una pendiente excesiva en la superficie del agua). Si el módulo de flujo está instalado en un ángulo, puede afectar la precisión y estabilidad de medición del radar. Se recomienda que el ángulo de inclinación horizontal sea controlado dentro de más o menos 3°.
(2) Cuando el medidor de flujo se coloca horizontalmente, el ángulo entre la parte de medición de velocidad de flujo y la superficie de agua es aproximadamente, como se muestra en la Figura inferior.
(3) El ángulo entre el módulo de velocidad de flujo y la superficie de agua determina la estabilidad y fiabilidad de la medición de velocidad de flujo. Si el ángulo es demasiado pequeño, el eco del radar es demasiado débil, el radar no puede medir considerablemente, y el resultado de la medición es poco fiable; si el ángulo de inclinación del radar es demasiado grande, como entre 85-90°, el radar no puede percibir el cambio de frecuencia de Doppler del flujo de agua, y el resultado de la medición también será poco fiable. El radar tiene un giroscopio incorporado, que compensará automáticamente la velocidad de flujo según el ángulo de deflexión del tiempo, por lo que no es necesario un ajuste preciso.