







Zasada pomiaru
W trakcie pomiaru odległości sonda ultradźwiękowa wysyła sygnały ultradźwiękowe. Po odbiciu się od cieczy lub innego ośrodka stałego sygnały te są odbierane przez tę samą sondę. Pomiar poziomu odbywa się poprzez pomiar różnicy czasu między wysłaniem a odebraniem fal ultradźwiękowych. Zależność między odległością propagacji fali ultradźwiękowej (L), prędkością dźwięku (v) oraz czasem propagacji fali ultradźwiękowej (t) można wyrazić za pomocą wzoru:
Podstawowy wzór na obliczenie odległości metodą ultradźwiękową wygląda następująco: L = (v × t) / 2
L: Odległość od sondy ultradźwiękowej do powierzchni mierzonego materiału. Jednostka: metr (m);
v: Wartość prędkości dźwięku po uwzględnieniu kompensacji temperaturowej. Jednostka: metr na sekundę (m/s);
t: Czas przebiegu fali dźwiękowej w zakresie pomiarowym. Jednostka: sekunda (s)

Opis produktu
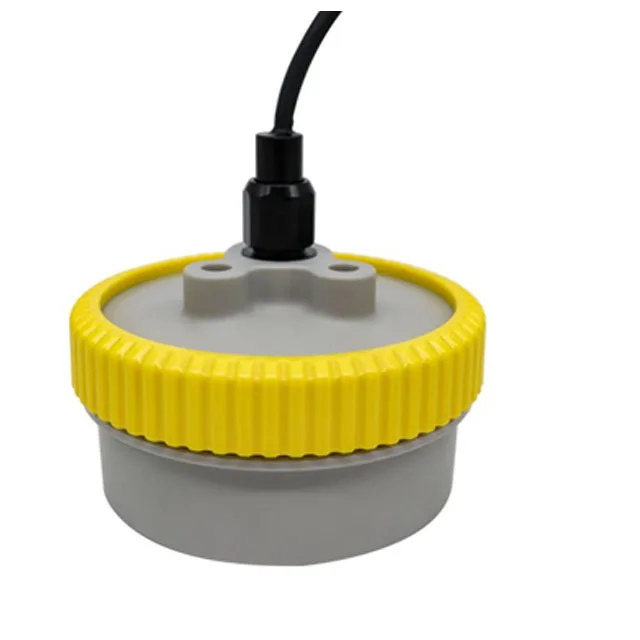
Wielowiązkowy podwodny czujnik ultradźwiękowy do pomiaru odległości jest rodzajem wielowiązkowego urządzenia ultradźwiękowego, które rozszerza zasadę działania opartą na samodzielnym wysyłaniu i odbieraniu fal ultradźwiękowych. Wykorzystuje on zaimplementowaną programowo metodę testowania typu „round-robin” z wielokrotnym wysyłaniem i pojedynczym odbiorem, umożliwiając pomiar odległości w wielu kierunkach. Skoordynowane pomiary w wielu kierunkach zapewniają funkcje omijania podwodnych przeszkód oraz pomiaru odległości pod wodą. Czujnik może przechowywać wykryte dane w wewnętrznych rejestrach układu scalonego i komunikować się z komputerem głównym za pośrednictwem protokołu Modbus. Umożliwia on przełączanie między pasywnym a aktywnym trybem przesyłania danych.
Cechy produktu
- Wielokanałowe testy metodą „round-robin”
- Szybka reakcja i wysoka precyzja
- Stopień ochrony przetwornika: IP68
- Wyposażony w komunikację TTL, umożliwiającą odczyt i modyfikację danych
- 4-pinowe złącze lotnicze ułatwiające montaż
- Szeroki zakres napięcia wejściowego: 10,8 V DC – 4 V DC
Zastosowania produktu
- Wykrywanie położenia i odległości
- Wykrywanie przeszkód i zapobieganie kolizjom w robotach podwodnych
- Aplikacja do ustawiania odległości dla robotów podwodnych
Dane techniczne
| Parametry ogólne | |
|---|---|
| Martwa strefa | < 200 mm |
| Zasięg wykrywania | 200–3000 mm |
| Częstotliwość przetwornika | Około 400 kHz |
| Parametry elektryczne | |
| Napięcie robocze | 10,8 V DC ~ 26,4 V DC, z zabezpieczeniem przed odwróceniem biegunowości |
| Prąd jałowy | ≤30 mA |
| Spadek napięcia | ≤2,5 V |
| Opóźnienie uruchomienia | <1000 ms |
| Charakterystyka wyjściowa | |
| Typ wyjścia | Standardowe wyjście TTL (protokół Modbus-RTU) |
| Znamionowy prąd roboczy \(I_g\) | ≤60 mA (24 V), z zabezpieczeniem przed zwarciem i przeciążeniem |
| Powtarzalność i dokładność | ±0,51 TP3T |
| Dokładność | ±0,51 TP3T |
| Temperatura otoczenia | |
| Temperatura pracy | -20–60 °C |
| Temperatura przechowywania | -20–60 °C |
| Właściwości mechaniczne | |
| Sposób podłączenia wyjścia | Złącze 4-pinowe GX12 (złącze lotnicze) |
| Gwint mocujący czujnik | M6*20 (długość należy dostosować do warunków montażu) |
| Klasa ochrony | Czujnik: IP68 |
| Masa | Około 400 g |
| Materiał | Czujnik: komputer |
| Zgodność z normami | |
| Standardowy | GB/T 14048.10 – 2016 |


