







Principe de mesure
Au cours du processus de mesure de distance, des signaux ultrasonores sont émis par une sonde ultrasonore. Après avoir été réfléchis par un liquide ou un autre milieu solide, les signaux sont réfléchis et reçus par la même sonde. En mesurant la différence de temps entre l'émission et la réception des ondes ultrasonores, la mesure du niveau est réalisée. La relation entre la distance de transmission par ultrasons (L), la vitesse du son (v) et le temps de transmission par ultrasons (t) peut être exprimée par la formule:
La formule de calcul de base pour la mesure de distance par ultrasons est la suivante : L = (v × t) / 2
L : Distance entre la sonde à ultrasons et la surface du matériau mesuré. Unité : mètre (m) ;
v : Valeur de la vitesse du son après compensation de température. Unité : mètre par seconde (m/s) ;
t : temps de propagation de l'onde sonore dans la plage de mesure. Unité : seconde (s)

Description du produit
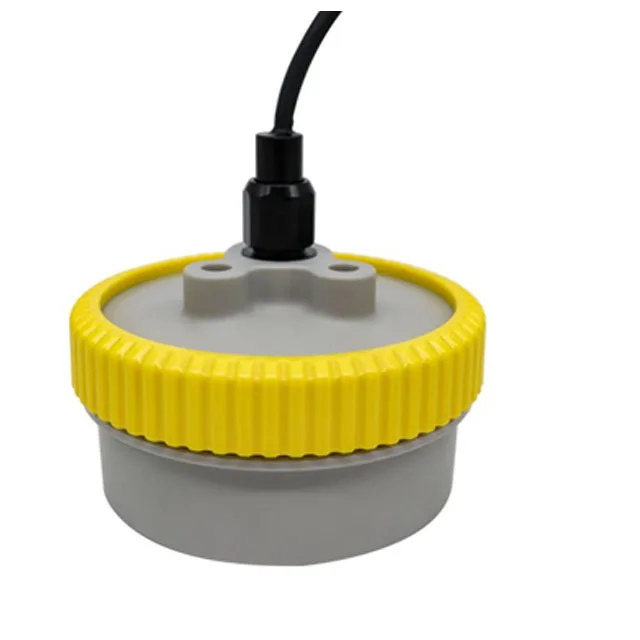
Le capteur à ultrasons multifaisceaux sous-marins est un type de dispositif à ultrasons multifaisceaux qui étend le principe d'auto-émission et d'auto-réception ultrasons. Il utilise une méthode d'essai de la bobine ronde mise en œuvre par logiciel avec plusieurs transmissions et une seule réception, permettant la mesure de la distance dans plusieurs directions. Les essais coordonnés dans plusieurs directions permettent d'éviter les obstacles sous-marins et de mesurer la distance sous-marine. Le capteur peut stocker les données détectées dans ses registres internes de puces et communiquer avec l'ordinateur hôte via le protocole Modbus. Il permet un ajustement entre les modes de téléchargement passif et actif des données.
Caractéristiques du produit
- Tests « round-robin » multicanaux
- Vitesse de réponse rapide et haute précision
- Classe de protection du transducteur: IP68
- Équipé d'une communication TTL, permettant la lecture et la modification des données
- Connecteur aviation 4 broches pour une installation facile
- Large plage de tension d'entrée : 10,8 V CC à 4 V CC
Applications du produit
- Détection de position et de distance
- Détection des obstacles et prévention des collisions pour les robots sous-marins
- Application de réglage à distance pour robots sous-marins
Caractéristiques techniques
| Paramètres généraux | |
|---|---|
| Angle mort | < 200 mm |
| Plage de détection | 200 ~ 3000 mm |
| Fréquence du transducteur | Environ 400 kHz |
| Caractéristiques électriques | |
| Tension de fonctionnement | 10,8 V CC ~ 26,4 V CC, avec protection contre l'inversion de polarité |
| Courant sans charge | ≤30mA |
| Chute de tension | ≤ 2,5 V |
| Retard au démarrage | < 1 000 ms |
| Caractéristiques de sortie | |
| Type de sortie | Sortie standard TTL (Protocole Modbus-RTU) |
| Courant de travail nominal \(I g\) | ≤ 60 mA (24 V), avec protection contre les courts-circuits et les surcharges |
| Répétabilité et précision | ±0,51 TP3T |
| Précision | ±0,51 TP3T |
| Température ambiante | |
| Température de fonctionnement | -20 à 60 °C |
| Température de stockage | -20 à 60 °C |
| Caractéristiques mécaniques | |
| Méthode de connexion de sortie | Connecteur 4 broches GX12 (connection de prise d'avion) |
| Fil de fixation du capteur | M6*20 (longueur réglable en fonction de l'installation) |
| Classe de protection | Capteur : IP68 |
| Masse | Environ 400g |
| Matériau | Capteur: PC |
| Conformité aux normes | |
| Norme | GB/T 14048.10 - 2016 |


