







Principio di misurazione
Durante il processo di misurazione della distanza, una sonda a ultrasuoni emette segnali ultrasonici. Dopo essere stati riflessi da liquidi o altri mezzi solidi, i segnali vengono ricevuti dalla stessa sonda. La misurazione del livello si ottiene calcolando la differenza di tempo tra l’emissione e la ricezione delle onde ultrasoniche. La relazione tra la distanza di trasmissione dell’onda sonora (L), la velocità del suono (v) e il tempo di trasmissione dell’onda sonora (t) può essere espressa dalla seguente formula:
La formula di calcolo di base per la misurazione della distanza tramite ultrasuoni è la seguente: L = (v × t) / 2
L: Distanza tra la sonda a ultrasuoni e la superficie del materiale da misurare. Unità: metro (m);
v: Valore della velocità del suono dopo la compensazione della temperatura. Unità: metri al secondo (m/s);
t: Tempo di percorrenza dell'onda sonora all'interno del campo di misura. Unità: secondo (s)
Descrizione del prodotto
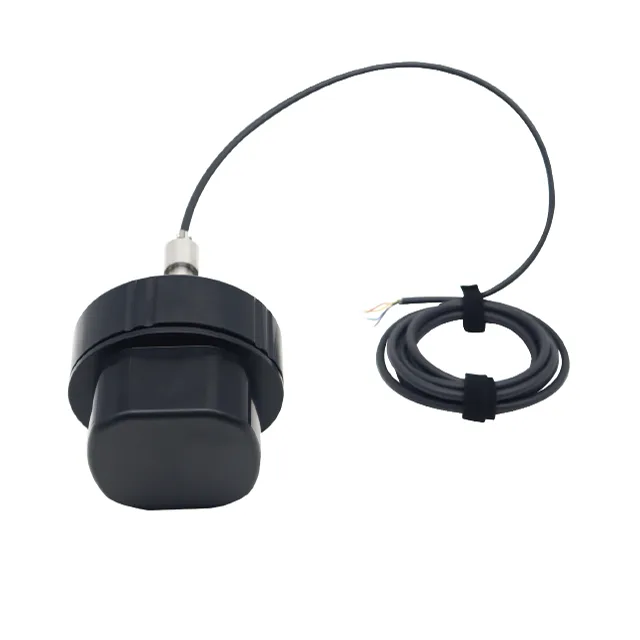
Il sensore subacqueo a quattro fasci per l’evitamento degli ostacoli è un dispositivo di telemetria a ultrasuoni multiraggio sviluppato sulla base del principio di telemetria a ultrasuoni di “autoemissione e autoricezione”. Adotta un metodo di rilevamento a polling ciclico implementato via software basato su “emissioni multiple e ricezione singola”, che consente la misurazione della distanza in più direzioni. Attraverso test coordinati in tutte queste direzioni, il dispositivo svolge le funzioni di prevenzione degli ostacoli subacquei e di misurazione della distanza sott'acqua.
Il sensore è in grado di memorizzare i dati rilevati nei registri interni del chip e di comunicare con il computer host tramite il protocollo Modbus. Inoltre, consente di passare dalla modalità di invio dati passiva a quella attiva.
Specifiche tecniche
| Caratteristiche elettriche | |
|---|---|
| Tensione di funzionamento | 10,8 V CC - 26,4 V CC, con protezione contro l'inversione di polarità |
| Caduta di tensione | ≤2,5 V |
| Ritardo all'avvio | <1000 ms |
| Caratteristiche di uscita | |
| Tipo di output | Uscita TTL/RS485 standard (protocollo Modbus-RTU) |
| Corrente nominale di funzionamento \(I_e\) | ≤60 mA (24 V), con protezione da cortocircuito/sovraccarico |
| Ripetibilità e precisione | ±0,51 TP3T |
| Precisione | ±0,51 TP3T |
| Parametri ambientali | |
| Temperatura di esercizio | da -20 a 60 °C |
| Temperatura di conservazione | da -20 a 60 °C |
| Caratteristiche meccaniche | |
| Materiale | Sensore: PC/Metallo/ABS |
Caratteristiche del prodotto
- Test di polling ciclico multicanale
- Velocità di risposta elevata e alta precisione
- Classe di protezione del trasduttore IP68 e resistenza alla pressione dell'acqua fino a 150 m
- Dotato di comunicazione TTL/RS485
- Connettore aeronautico a 4 pin per una facile installazione
- Ampio intervallo di tensione in ingresso (da 10,8 V CC a 26,4 V CC)
Applicazioni del prodotto


