







Zasada pomiaru
W trakcie pomiaru odległości sonda ultradźwiękowa wysyła sygnały ultradźwiękowe. Po odbiciu się od cieczy lub innych ośrodków stałych sygnały te są odbierane przez tę samą sondę. Pomiar poziomu odbywa się poprzez obliczenie różnicy czasu między wysłaniem a odebraniem fal ultradźwiękowych. Zależność między odległością propagacji fali dźwiękowej (L), prędkością dźwięku (v) oraz czasem propagacji fali dźwiękowej (t) można wyrazić za pomocą następującego wzoru:
Podstawowy wzór na obliczenie odległości metodą ultradźwiękową wygląda następująco: L = (v × t) / 2
L: Odległość od sondy ultradźwiękowej do powierzchni mierzonego materiału. Jednostka: metr (m);
v: Wartość prędkości dźwięku po uwzględnieniu kompensacji temperaturowej. Jednostka: metr na sekundę (m/s);
t: Czas przebiegu fali dźwiękowej w zakresie pomiarowym. Jednostka: sekunda (s)
Opis produktu
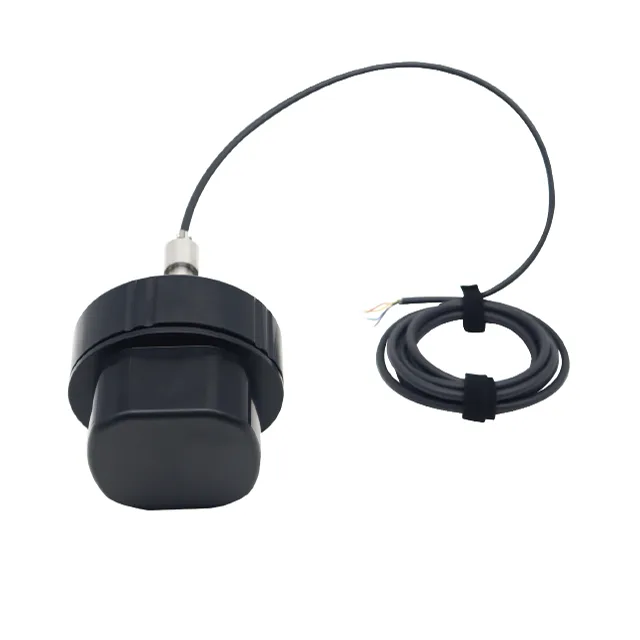
Czterowiązkowy podwodny czujnik omijania przeszkód to wielowiązkowe urządzenie do pomiaru odległości za pomocą ultradźwięków, opracowane w oparciu o zasadę pomiaru odległości ultradźwiękowej polegającą na “samodzielnym nadawaniu i odbiorze”. Wykorzystuje ono zaimplementowaną programowo metodę cyklicznego odpytywania opartą na zasadzie “wielokrotnego nadawania i pojedynczego odbioru”, umożliwiającą pomiar odległości w wielu kierunkach. Dzięki skoordynowanemu pomiarowi we wszystkich tych kierunkach urządzenie realizuje funkcje unikania podwodnych przeszkód oraz pomiaru odległości pod wodą.
Czujnik może zapisywać wykryte dane w wewnętrznych rejestrach układu scalonego i komunikować się z komputerem nadrzędnym za pośrednictwem protokołu Modbus. Ponadto umożliwia przełączanie między trybem pasywnego przesyłania danych a trybem aktywnego przesyłania danych.
Dane techniczne
| Parametry elektryczne | |
|---|---|
| Napięcie robocze | 10,8 V DC – 26,4 V DC, z zabezpieczeniem przed odwróconą polaryzacją |
| Spadek napięcia | ≤2,5 V |
| Opóźnienie uruchomienia | <1000 ms |
| Charakterystyka wyjściowa | |
| Typ wyjścia | Standardowe wyjście TTL/RS485 (protokół Modbus-RTU) |
| Znamionowy prąd roboczy \(I_e\) | ≤60 mA (24 V), z zabezpieczeniem przed zwarciem i przeciążeniem |
| Powtarzalność i dokładność | ±0,51 TP3T |
| Dokładność | ±0,51 TP3T |
| Parametry środowiskowe | |
| Temperatura pracy | -20 ~ 60 °C |
| Temperatura przechowywania | -20 ~ 60 °C |
| Właściwości mechaniczne | |
| Materiał | Czujnik: PC/metal/ABS |
Cechy produktu
- Test cyklicznego odpytywania wielokanałowego
- Szybka reakcja i wysoka precyzja
- Klasa ochrony przetwornika IP68 oraz odporność na ciśnienie wody do 150 m
- Wyposażony w interfejs komunikacyjny TTL/RS485
- 4-pinowe złącze lotnicze ułatwiające montaż
- Szeroki zakres napięcia wejściowego (10,8 V DC – 26,4 V DC)
Zastosowania produktu


