







مبدأ القياس
أثناء عملية قياس المسافة، تصدر إشارات فوق صوتية من مسبار فوق صوتي. وبعد انعكاسها عن سائل أو وسيط صلب آخر، تعود الإشارات إلى المسبار نفسه الذي يستقبلها. ويتم قياس المستوى من خلال قياس الفارق الزمني بين إرسال الموجات فوق الصوتية واستقبالها. يمكن التعبير عن العلاقة بين مسافة انتقال الموجات فوق الصوتية (L) وسرعة الصوت (v) ووقت انتقال الموجات فوق الصوتية (t) بالصيغة التالية:
صيغة الحساب الأساسية لقياس المسافة بالموجات فوق الصوتية هي كما يلي: L = (v × t) / 2
L: المسافة من مسبار الموجات فوق الصوتية إلى سطح المادة المقاسة. الوحدة: متر (م)؛;
v: قيمة سرعة الصوت بعد تعويض درجة الحرارة. الوحدة: متر في الثانية (م/ث)؛;
t: زمن انتقال الموجة الصوتية داخل نطاق القياس. الوحدة: ثانية (ث)

وصف المنتج
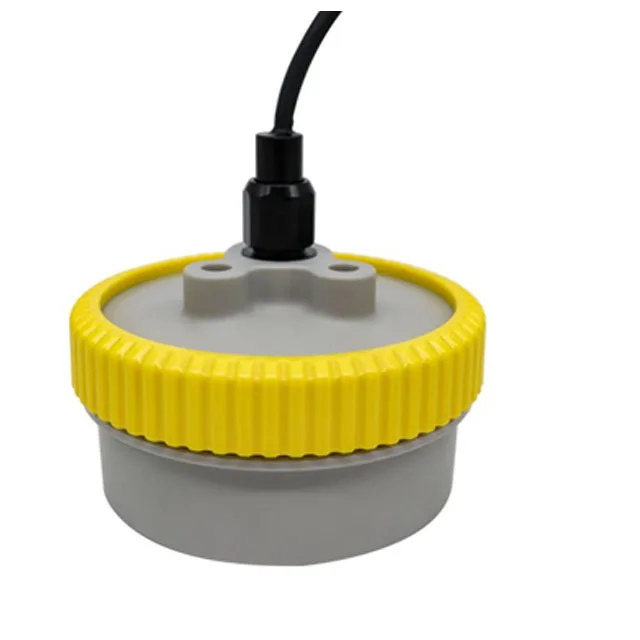
يُعد مستشعر تحديد المسافة بالموجات فوق الصوتية تحت الماء متعدد الحزم نوعًا من أجهزة تحديد المسافة بالموجات فوق الصوتية متعددة الحزم، والذي يوسع نطاق مبدأ تحديد المسافة القائم على الإرسال والاستقبال الذاتي للموجات فوق الصوتية. ويستخدم هذا المستشعر طريقة اختبار «الدوران التناوبي» (Round-Robin) التي يتم تنفيذها برمجيًّا، والتي تعتمد على عمليات إرسال متعددة واستقبال واحد، مما يتيح قياس المسافة في اتجاهات متعددة. ويحقق الاختبار المنسق عبر اتجاهات متعددة وظائف تجنب العوائق تحت الماء وقياس المسافة تحت الماء. يمكن للمستشعر تخزين البيانات المكتشفة في سجلات رقاقته الداخلية والتواصل مع الكمبيوتر المضيف عبر بروتوكول Modbus. كما يتيح التبديل بين أوضاع تحميل البيانات السلبية والنشطة.
ميزات المنتج
- الاختبار متعدد القنوات بنظام التناوب الدوري
- سرعة استجابة عالية ودقة فائقة
- درجة حماية محول الطاقة: IP68
- مزود بتقنية الاتصال TTL، ويدعم البيانات القابلة للقراءة والتعديل
- موصل طيران ذو 4 سنون لسهولة التركيب
- نطاق جهد الدخل الواسع: 10.8 فولت تيار مستمر ~ 4 فولت تيار مستمر
تطبيقات المنتج
- تحديد الموقع وتحديد المسافة
- تجنب العوائق والكشف عن المخاطر لمنع التصادم في الروبوتات تحت الماء
- تطبيق لضبط المسافة مخصص للروبوتات تحت الماء
المواصفات الفنية
| المعلمات العامة | |
|---|---|
| المنطقة العمياء | < 200 ملم |
| نطاق الكشف | 200~3000 ملم |
| تردد محول الطاقة | حوالي 400 كيلوهرتز |
| الخصائص الكهربائية | |
| جهد التشغيل | 10.8 فولت تيار مستمر ~ 26.4 فولت تيار مستمر، مع حماية ضد عكس القطبية |
| تيار الخمول | ≤30 مللي أمبير |
| انخفاض الجهد الكهربائي | ≤2.5 فولت |
| تأخير بدء التشغيل | <1000 مللي ثانية |
| خصائص الإخراج | |
| نوع المخرجات | إخراج TTL قياسي (بروتوكول Modbus-RTU) |
| تيار التشغيل المقنن \(I_g\) | ≤60mA (24V)، مع حماية ضد الدائرة القصيرة/الحمل الزائد |
| دقة التكرار | ±0.5% |
| الدقة | ±0.5% |
| درجة الحرارة المحيطة | |
| درجة حرارة التشغيل | -20~60 درجة مئوية |
| درجة حرارة التخزين | -20~60 درجة مئوية |
| الخصائص الميكانيكية | |
| طريقة توصيل المخرج | موصل GX12 ذو 4 سنون (موصل من النوع المستخدم في الطيران) |
| خيط تثبيت المستشعر | M6*20 (يُعدَّل الطول وفقًا لظروف التركيب) |
| فئة الحماية | المستشعر: IP68 |
| القداس | حوالي 400 غرام |
| المواد | جهاز الاستشعار: الكمبيوتر الشخصي |
| الالتزام بالمعايير | |
| قياسي | GB/T 14048.10 - 2016 |


