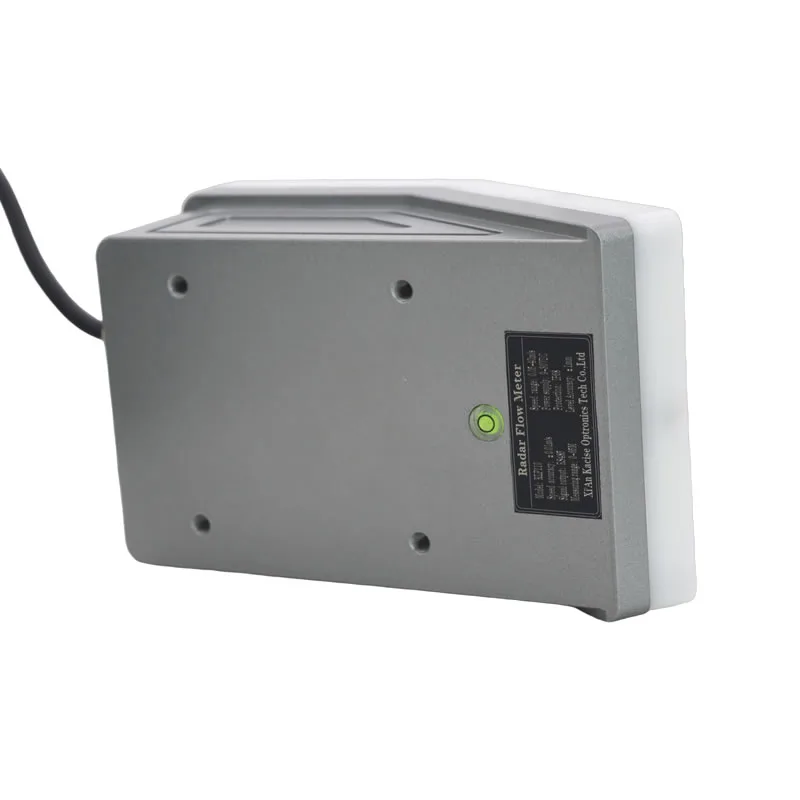

1. Přehled produktů
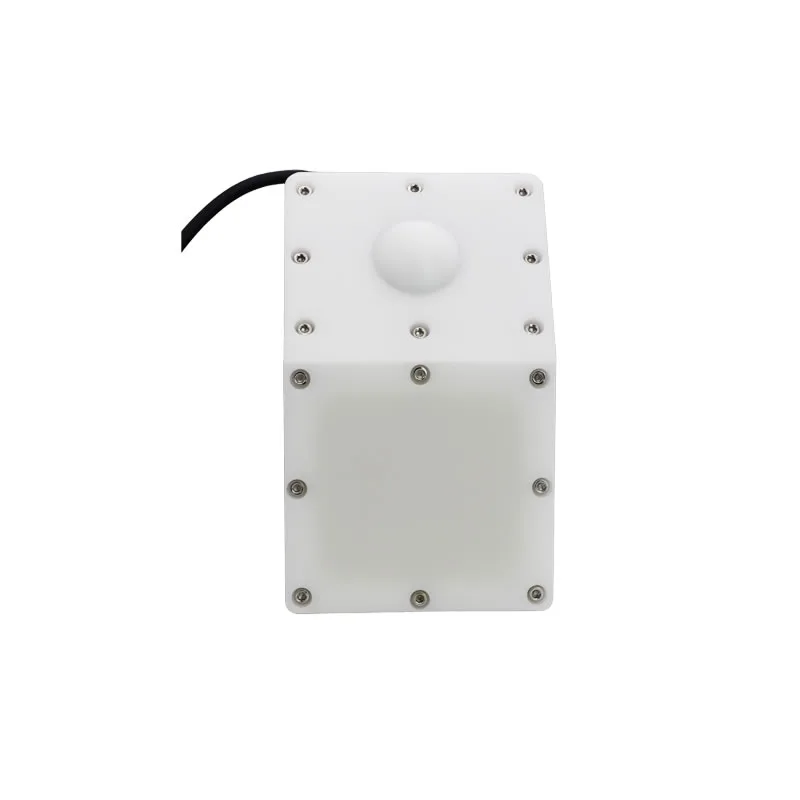
Radarový průtokoměr KLF110 je zařízení, které využívá radar k měření rychlosti a průtoku vody a vypočítává průtok vody pomocí integrovaného modelu.
Je schopen měřit průtok vody v reálném čase nepřetržitě a bezkontaktní měření není snadno ovlivnitelné okolními podmínkami. Produkt je dodáván s držákem pro upevnění.
2. Funkce
- Mezi hlavní výhody tohoto produktu patří:
- Díky použití radaru se smíšeným pásmem pro bezkontaktní měření jsou rychlost proudění, hladina kapaliny a průtok vyhodnocovány současně bez vzájemného rušení, což vyžaduje méně údržby a není ovlivněno usazeninami atd.
- Vodotěsná konstrukce podle normy IP68, vhodná pro různá terénní prostředí i extrémní povětrnostní podmínky.
- Malé a kompaktní provedení, mimořádně cenově výhodné.
- Integrovaná ochrana proti zpětnému připojení, ochrana proti úderu blesku a ochrana proti přepětí.
- Podpora protokolu Modbus-RTU pro snadný přístup k systému.
3.Instalace
Průtokoměr se skládá ze dvou částí: radaru pro měření rychlosti a radaru pro měření hladiny. Radar pro měření rychlosti vypočítává rychlost vodní hladiny na základě měření Dopplerova frekvenčního posunu proudu vody; radar pro měření hladiny funguje podobně jako radar pro měření rychlosti – vypočítává vzdálenost mezi radarem a vodní hladinou na základě doby letu elektromagnetické vlny. Průtokoměr odhaduje rozložení rychlosti v průřezu řeky na základě naměřené rychlosti a hladiny kapaliny v kombinaci se zadanými skutečnými charakteristikami měřené řeky a vypočítává průtok řeky na základě odpovídajícího empirického modelu.
Pro přesné měření průtoku je proto třeba dbát na následující body:
3.1 Výběr vodní plochy, která má být zkoumána
(1) Ve zkušebním úseku nedochází k žádným významným změnám směru a rychlosti proudění vody a na hladině vody jsou patrné určité vlny.
(2) Nevyskytují se zde žádné velké víry, turbulence ani jiné jevy a úsek řeky je rovný.
(3) Plovoucí objekty: Plovoucí objekty do určité míry ruší radarový signál, což způsobuje určitý výkyv ve výsledcích měření rychlosti. Jakmile plovoucí objekty opustí zorné pole radaru, měření se může vrátit do normálu.
(4) Srážky: Dešťová voda je sama o sobě pohybující se objekt a bude rovněž měřena radarem. Radar je vybaven vestavěným systémem sledování, který zabraňuje skokovým změnám ve výsledcích měření. Pro zajištění přesnějšího měření se zároveň doporučuje snížit úhel instalace na přibližně 30°.
Poznámka: Je-li měřená vodní hladina klidná, elektromagnetické vlny vysílané radarem se nebudou odrážet zpět k přijímači jako zrcadlový odraz, což způsobí, že radar nepřijme odražený signál a nebude schopen poskytnout přesný výsledek měření rychlosti.
3.2 Vliv úhlu montáže
(1) Aby bylo zajištěno správné měření hladiny kapaliny, snažte se umístit průtokoměr tak, aby směřoval k hladině vody, tj. zajistěte, aby byl průtokoměr nainstalován vodorovně (bez nadměrného sklonu vůči hladině vody). Pokud je průtokový modul nainstalován pod úhlem, může to ovlivnit přesnost a stabilitu radarového měření. Doporučuje se, aby úhel sklonu vůči vodorovné rovině byl udržován v rozmezí ±3°.
(2) Je-li průtokoměr umístěn vodorovně, úhel mezi částí pro měření rychlosti proudění a hladinou vody je přibližně takový, jak je znázorněno na následujícím obrázku.
(3) Úhel mezi snímačem rychlosti proudění a hladinou vody určuje stabilitu a spolehlivost měření rychlosti proudění. Je-li úhel příliš malý, je radarová odezva příliš slabá, radar nemůže provádět stabilní měření a výsledek měření je nespolehlivý; je-li úhel sklonu radaru příliš velký, například mezi 85–90°, radar nedokáže detekovat Dopplerův posun frekvence proudu vody a výsledek měření bude rovněž nespolehlivý. Radar je vybaven vestavěným gyroskopem, který automaticky kompenzuje rychlost proudění podle úhlu časové odchylky, takže není nutné provádět přesné seřizování.