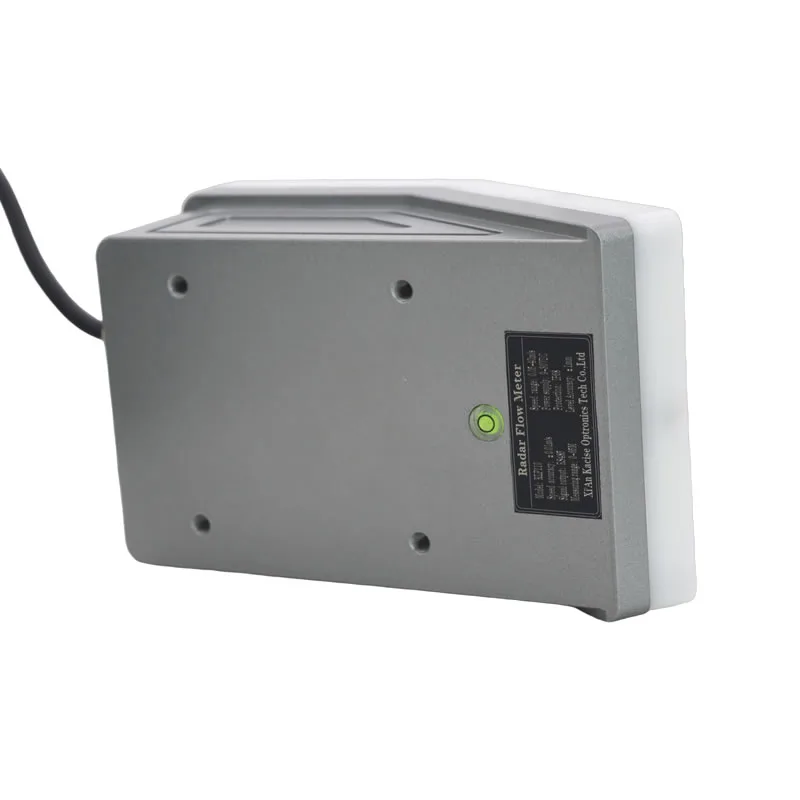

1. Ringkasan Produk
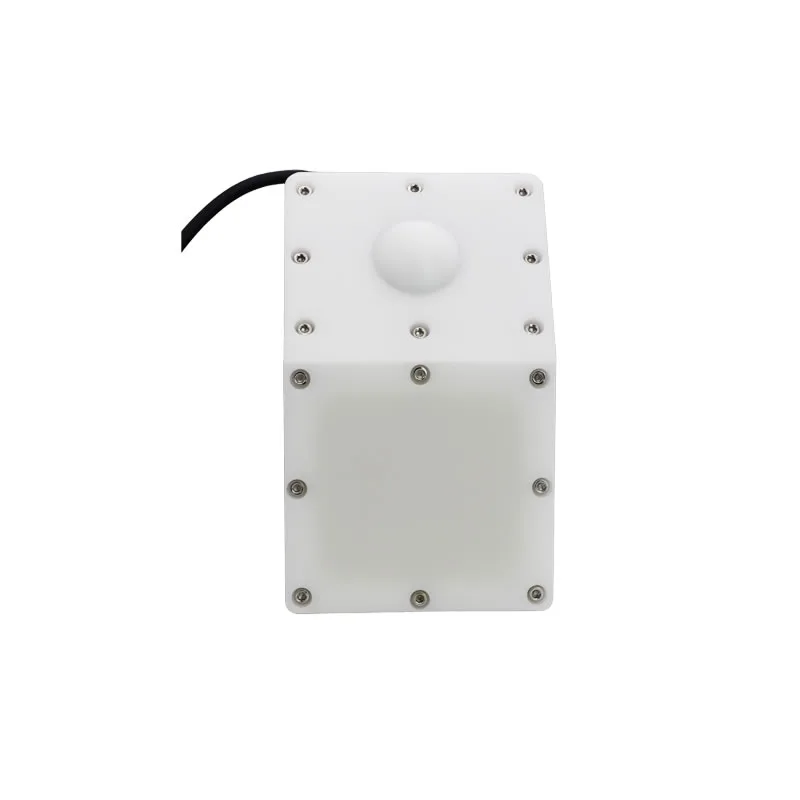
Pengukur aliran radar KLF110 merujuk kepada produk yang menggunakan radar untuk mengukur halaju aliran air dan paras aliran air serta menukarkan aliran air melalui model integral.
Ia boleh mengukur aliran air secara masa nyata sepanjang masa, dan pengukuran tanpa sentuhan tidak mudah terjejas oleh persekitaran pengukuran. Produk ini menyediakan kaedah pemasan pendakap.
2. Ciri
- Kelebihan utama produk ini adalah seperti berikut:
- Berdasarkan radar jalur campuran untuk pengukuran tanpa sentuhan, kelajuan aliran, paras cecair, dan kadar aliran dikeluarkan serentak tanpa gangguan, memerlukan penyelenggaraan yang kurang dan tidak terjejas oleh sedimen dan sebagainya.
- Reka bentuk kalis air IP68, sesuai untuk pelbagai persekitaran lapangan dan pelbagai persekitaran cuaca ekstrem.
- Penampilan kecil dan padat, sangat menjimatkan kos.
- Sambungan anti-balik terintegrasi, perlindungan kilat, dan perlindungan tegangan tinggi.
- Sokong protokol Modbus-RTU untuk akses mudah ke sistem.
3.Pemasangan
Pengukur aliran terdiri daripada dua bahagian: radar pengukur halaju dan radar paras. Pengukur halaju mengira halaju permukaan air dengan mengukur peralihan frekuensi Doppler aliran air; radar paras pula serupa dengan radar pengukur halaju, yang mengira jarak antara radar dan permukaan air dengan mengira masa penerbangan gelombang elektromagnet. Pengalir ini menganggarkan pengagihan kelajuan pada keratan rentas sungai berdasarkan kelajuan dan paras cecair yang diukur, digabungkan dengan input ciri sebenar sungai yang hendak diukur, dan mengira aliran sungai berdasarkan model empirik yang sepadan.
Oleh itu, perkara-perkara berikut perlu diambil perhatian untuk mengukur aliran dengan tepat:
3.1 Pemilihan kawasan air yang akan diuji
(1) Tiada perubahan besar dalam arah dan kelajuan aliran air di bahagian ujian, dan terdapat beberapa gelombang kecil di permukaan air.
(2) Tiada pusaran air besar, turbulens, atau fenomena lain, dan bahagian sungai itu lurus.
(3) Objek terapung: Objek terapung akan mengganggu isyarat radar sehingga tahap tertentu, menyebabkan lonjakan tertentu dalam keputusan pengukuran halaju. Setelah objek terapung meninggalkan medan pandangan radar, pengukuran boleh kembali normal.
(4) Hujan: Air hujan itu sendiri adalah objek bergerak dan juga akan diukur oleh radar. Radar mempunyai sistem penjejakan terbina dalam untuk mengelakkan lompatan dalam keputusan pengukuran. Pada masa yang sama, untuk pengukuran yang lebih baik, disyorkan untuk menurunkan sudut pemasangan kepada kira-kira 30°.
Nota: Jika permukaan air yang hendak diukur tenang, gelombang elektromagnet yang dipancarkan oleh radar tidak akan terpantul kembali ke penerima akibat pantulan cermin, yang akan menyebabkan radar gagal menerima isyarat ekko dan tidak dapat memberikan keputusan halaju yang tepat.
3.2 Kesan sudut pemasangan
(1) Untuk memastikan pengukuran paras cecair yang tepat, cuba letakkan meter aliran menghadap permukaan air, iaitu pastikan meter aliran dipasang secara mendatar (tiada cerun yang berlebihan pada permukaan air). Jika modul aliran dipasang pada sudut, ia mungkin menjejaskan ketepatan dan kestabilan pengukuran radar. Disyorkan agar sudut kecenderungan mendatar dikawal dalam lingkungan lebih kurang 3°.
(2) Apabila meter aliran diletakkan secara mendatar, sudut antara bahagian pengukuran halaju aliran dan permukaan air adalah anggaran, seperti yang ditunjukkan dalam Rajah di bawah.
(3) Sudut antara modul halaju aliran dan permukaan air menentukan kestabilan dan kebolehpercayaan pengukuran halaju aliran. Jika sudut terlalu kecil, pantulan radar terlalu lemah, radar tidak dapat mengukur dengan stabil, dan keputusan pengukuran tidak boleh dipercayai; jika sudut kecenderungan radar terlalu besar, seperti antara 85–90°, radar tidak dapat mengesan peralihan frekuensi Doppler aliran air, dan keputusan pengukuran juga akan tidak boleh dipercayai. Radar mempunyai giroskop terbina dalam, yang akan mengimbangi kelajuan aliran secara automatik mengikut sudut selekoh masa, jadi tiada keperluan untuk pelarasan tepat.