







Princip měření
Během měření hladiny vysílá ultrazvuková sonda ultrazvukové signály, které se odrážejí od kapalin nebo jiných pevných médií a poté se vracejí zpět. Stejná sonda tyto odražené signály přijímá. Měřením časového rozdílu mezi vysláním a přijetím ultrazvukových vln se dosáhne měření hladiny. Vztah mezi vzdáleností šíření ultrazvuku L, rychlostí zvuku v a dobou šíření ultrazvuku t lze vyjádřit vzorcem:
Základní výpočtový vzorec pro ultrazvukové měření vzdálenosti je následující: L = (v × t) / 2
L: Vzdálenost od ultrazvukové sondy k povrchu měřeného materiálu. Jednotka: metr (m);
v: Hodnota rychlosti zvuku po teplotní kompenzaci. Jednotka: metr za sekundu (m/s);
t: Doba šíření zvukové vlny v měřicím rozsahu. Jednotka: sekunda (s)
Popis produktu
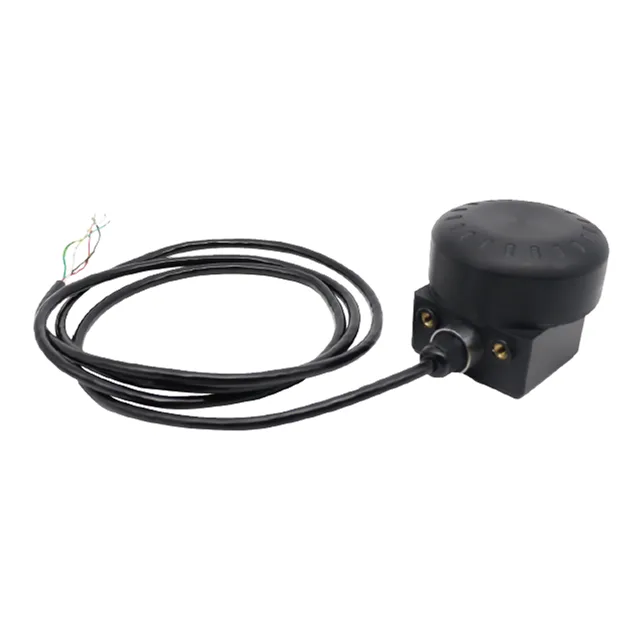
Pětilúčový podvodní senzor pro vyhýbání se překážkám je vícelúčový ultrazvukový dálkoměr vyvinutý na základě principu samovysílání a samopřijímání ultrazvukových vln. Využívá testovací metodu typu “round-robin” s režimem „pět vysílání a jeden příjem“, kterou realizuje interní software, což umožňuje měření vzdálenosti v pěti směrech. Díky koordinovanému měření v těchto pěti směrech jsou zajištěny funkce vyhýbání se podvodním překážkám a podvodního měření vzdálenosti. Senzor dokáže ukládat detekovaná data do interního registru čipu, komunikovat s hostitelským počítačem prostřednictvím protokolu Modbus a podporuje nastavení pasivního i aktivního režimu odesílání dat.
Technické specifikace
| Obecné parametry | |
|---|---|
| Slepá zóna | < 200 mm |
| Detekční dosah | 200–5 000 mm |
| Frekvence snímače | Přibližně 400 kHz |
| Elektrické vlastnosti | |
| Pracovní napětí | 10,8 VDC – 26,4 VDC, s ochranou proti přepólování |
| Proud při nulovém zatížení | ≤ 30 mA |
| Úbytek napětí | ≤ 2,5 V |
| Zpoždění spuštění | < 1 000 ms |
| Výstupní charakteristiky | |
| Typ výstupu | Standardní výstup TTL (protokol Modbus-RTU) |
| Jmenovitý provozní proud \(I_e\) | ≤ 60 mA (24 V), s ochranou proti zkratu a přetížení |
| Chyba opakovatelnosti | ± 0,51 TP3T |
| Přesnost | ± 0,51 TP3T |
| Okolní teplota | |
| Provozní teplota | -20 – 60 °C |
| Skladovací teplota | -20 – 60 °C |
| Mechanické vlastnosti | |
| Způsob připojení výstupu | 4pólový konektor GX12 (kabelové připojení) |
| Závit pro upevnění snímače | M6×20 (délka nastavitelná podle držáku) |
| Třída ochrany | Snímač: IP68, odolnost proti tlaku: 1,5 MPa |
| Mše | Přibližně 300 g |
| Materiál | Pouzdro snímače: PC |
| Dodržování norem | |
| Standardní | GB/T 14048.10 – 2016 |
Vlastnosti produktu
- Pětikanálové testování metodou round-robin
- Rychlá odezva a vysoká přesnost
- Třída ochrany snímače IP68, odolnost proti tlaku vody až do hloubky 150 m
- Vybaveno komunikací TTL, která umožňuje čtení a úpravu dat
- Čtyřkolíkový letecký konektor pro snadnou instalaci
- Široký rozsah vstupního napětí: 10,8 V DC až 4 V DC (různá napětí ovlivňují dosah)
Použití produktu


