| Parámetros generales |
| Rango de detección | Temperatura de agua: 0°C a +60°C
1MHz (medido directamente en agua limpia): ≤8000mm
1MHz (medido en agua limpia a través de una placa de acero de 3 mm de espesor): ≤2000mm
2MHz (medido directamente en agua limpia): ≤3000mm
2MHz (medido en agua limpia a través de una placa de acero de 3 mm de espesor): ≤1000mm |
| Frecuencia de funcionamiento | Frecuencia de funcionamiento 1MHz: 1MHz ± 100KHz;
2MHz frecuencia de funcionamiento: 2MHz ± 150KHz; |
| Área ciega | 1MHz (medido directamente en agua limpia): ≤100mm;
1MHz (medido en agua limpia a través de una placa de acero de 3 mm de espesor): ≤200mm;
2MHz (medido directamente en agua limpia): ≤50mm;
2MHz (medido en agua limpia a través de una placa de acero de 3 mm de espesor): ≤100mm; |
| Características eléctricas |
| Power Supply Range | DC 11.0-26.0V, con protección contra la polaridad inversa |
| Corriente de funcionamiento | Corriente de carga ≤15mA, corriente de operación nominal ≤100mA |
| Caída de tensión | Corriente requerida ▪2.5V |
| Plazo de inicio | ,0 |
| Fuente de energía | Funciona gracias a la batería pura o la fuente de alimentación de conmutación AC-DC |
| Necesidades de energía | Sin interferencia electromagnética, ondulada <1.0% |
| Características de salida |
| Tipo de salida | La configuración estándar incluye una salida RS485 utilizando el protocolo Modbus-RTU. |
| Producto opcional | Una salida 4-20mA, que no se puede utilizar simultáneamente con la salida RS485. |
| Precisión de repetición | ±0,5% (en agua limpia a temperatura ambiente) |
| Precisión de medición | ±0,5% a 1,0% (en agua limpia a temperatura ambiente) |
| Requisitos ambientales |
| Longitud del cable | El rango estándar es de 2 metros ± 0,3 metros |
| Presión del proceso | La versión corta tiene una presión máxima de agua de 50 metros (cuando el sensor está sumergido en agua)
La versión larga tiene una presión máxima de agua de 50 metros (cuando el sensor está sumergido en agua) |
| Presión de almacenamiento | Presión atmosférica estándar |
| Temperatura del proceso | -20°C a +60°C (el líquido medido no debe solidificarse o debe estar en estado coloide) |
| Temperatura de almacenamiento | De -40 °C a +85 °C |
| Humedad de almacenamiento | 0 a 95% de RH, sin condensación |
| Características mecánicas |
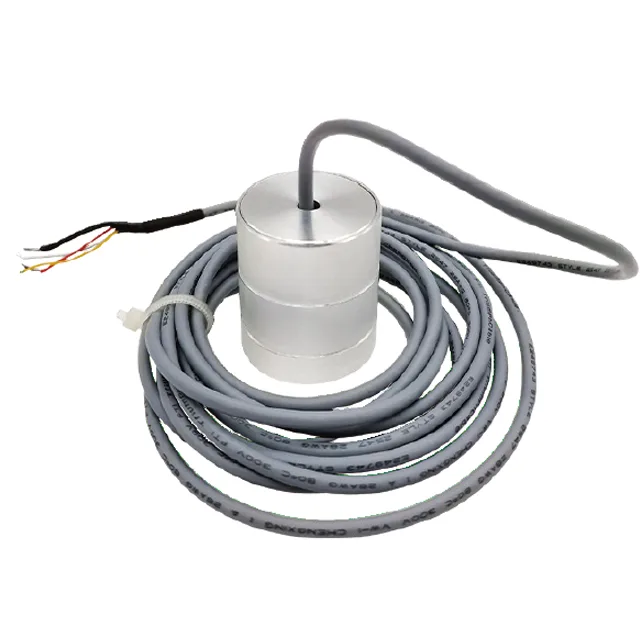
| Material de la carcasa | Aluminio o PPSU |
| Tipo de salida | Cable blindado de 4 núcleos |
| Longitud del cable | 2 m ± 0,30 m |
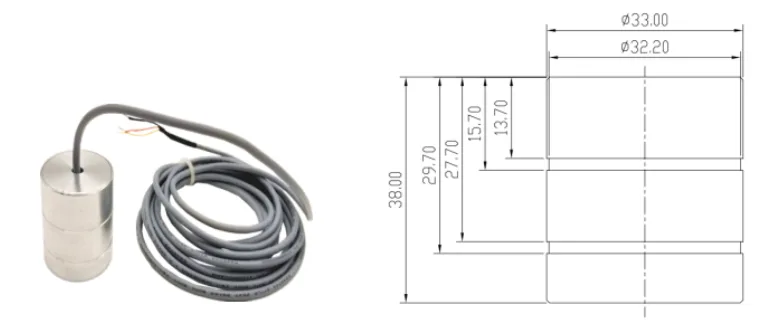
| Dimensiones | Ver dibujo para detalles |
| Nivel de protección | IP68 |