







หลักการวัด
ในระหว่างกระบวนการวัดระยะทาง สัญญาณอัลตราโซนิกจะถูกส่งออกไปจากหัววัดอัลตราโซนิก สะท้อนกลับจากของเหลวหรือสื่อแข็งอื่น ๆ แล้วส่งกลับมา หัววัดเดียวกันนี้จะรับสัญญาณที่สะท้อนกลับเหล่านี้ โดยการวัดความแตกต่างของเวลาระหว่างการส่งและรับคลื่นอัลตราโซนิก จึงสามารถวัดระดับได้ ความสัมพันธ์ระหว่างระยะทางส่งคลื่นอัลตราโซนิก L ความเร็วเสียง v และเวลาส่งคลื่นอัลตราโซนิก t สามารถแสดงได้ด้วยสูตร:
สูตรการคำนวณพื้นฐานสำหรับการวัดระยะด้วยคลื่นอัลตราโซนิกมีดังนี้: L = (v × t) / 2
L: ระยะห่างจากหัววัดอัลตราโซนิกถึงพื้นผิวของวัสดุที่วัด หน่วย: เมตร (m);
v: ค่าความเร็วของเสียงหลังการปรับค่าตามอุณหภูมิ หน่วย: เมตรต่อวินาที (m/s);
t: เวลาที่คลื่นเสียงเดินทางภายในช่วงการวัด หน่วย: วินาที (s)
รายละเอียดผลิตภัณฑ์
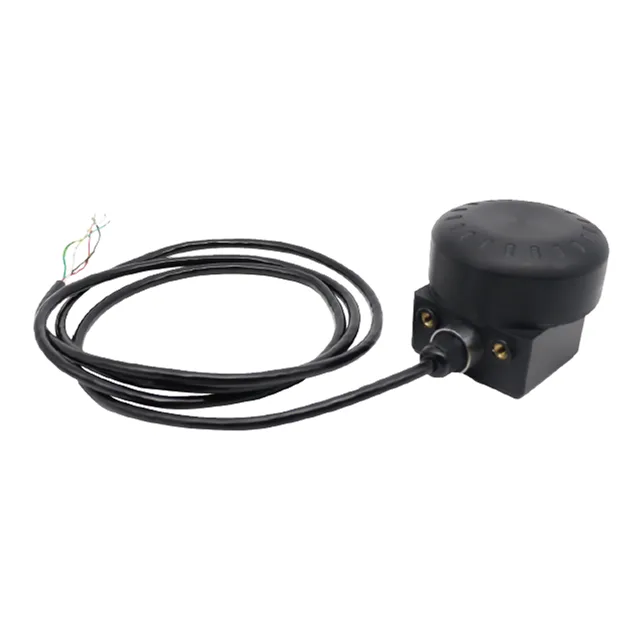
เซ็นเซอร์หลีกเลี่ยงสิ่งกีดขวางใต้น้ำแบบห้าลำแสง เป็นเซ็นเซอร์วัดระยะด้วยคลื่นอัลตราโซนิกแบบหลายลำแสง ที่พัฒนาขึ้นบนหลักการวัดระยะด้วยคลื่นอัลตราโซนิกแบบส่งและรับสัญญาณเอง โดยใช้เทคนิคการทดสอบแบบรอบวง (round-robin) ตามหลักการ “ส่งห้าครั้ง รับหนึ่งครั้ง” ที่ดำเนินการโดยซอฟต์แวร์ภายใน ซึ่งทำให้สามารถวัดระยะได้ในห้าทิศทาง ผ่านการทดสอบแบบประสานงานของทั้งห้าทิศทางนี้ ทำให้สามารถบรรลุฟังก์ชันการหลีกเลี่ยงสิ่งกีดขวางใต้น้ำและการวัดระยะใต้น้ำได้ เซ็นเซอร์นี้สามารถเก็บข้อมูลที่ตรวจพบไว้ในรีจิสเตอร์ชิปภายใน สื่อสารกับคอมพิวเตอร์หลักผ่านโปรโตคอล Modbus และสนับสนุนการปรับโหมดการส่งข้อมูลแบบพาสซีฟและแอคทีฟของเซ็นเซอร์.
ข้อมูลทางเทคนิค
| พารามิเตอร์ทั่วไป | |
|---|---|
| จุดบอด | < 200 มม. |
| ระยะการตรวจจับ | 200 - 5000 มม. |
| ความถี่ของทรานสดิวเซอร์ | ประมาณ 400 kHz |
| คุณสมบัติทางไฟฟ้า | |
| แรงดันไฟฟ้าในการทำงาน | 10.8 VDC - 26.4 VDC, พร้อมระบบป้องกันขั้วกลับ |
| กระแสไฟฟ้าเมื่อไม่มีโหลด | ≤ 30 mA |
| การลดแรงดัน | ≤ 2.5 V |
| ความล่าช้าในการเริ่มต้น | < 1000 มิลลิวินาที |
| คุณสมบัติของสัญญาณออก | |
| ประเภทผลลัพธ์ | สัญญาณออก TTL มาตรฐาน (โปรโตคอล Modbus-RTU) |
| กระแสทำงานที่กำหนด \(I_e\) | ≤ 60 mA (24 V), พร้อมระบบป้องกันการลัดวงจร/การโอเวอร์โหลด |
| ข้อผิดพลาดในการทำซ้ำ | ± 0.5% |
| ความแม่นยำ | ± 0.5% |
| อุณหภูมิรอบตัว | |
| อุณหภูมิการทำงาน | -20 – 60 °C |
| อุณหภูมิการเก็บรักษา | -20 – 60 °C |
| คุณสมบัติทางกล | |
| วิธีการเชื่อมต่ออุปกรณ์ออก | หัวต่อ GX12 4 แกน (การต่อสาย) |
| เกลียวสำหรับติดตั้งเซ็นเซอร์ | M6×20 (ความยาวปรับได้ตามตัวจับ) |
| ระดับการป้องกัน | เซ็นเซอร์: IP68, ความทนต่อความดัน: 1.5 MPa |
| มวล | ประมาณ 300 กรัม |
| วัสดุ | ตัวเรือนเซ็นเซอร์: PC |
| การปฏิบัติตามมาตรฐาน | |
| มาตรฐาน | GB/T 14048.10 - 2016 |
คุณสมบัติของผลิตภัณฑ์
- การทดสอบแบบรอบโรบิน 5 ช่อง
- ความเร็วในการตอบสนองที่รวดเร็วและความแม่นยำสูง
- ระดับการป้องกันของทรานสดิวเซอร์ IP68, สามารถทนต่อแรงดันน้ำได้ถึง 150 เมตร
- มาพร้อมระบบการสื่อสาร TTL ซึ่งช่วยให้สามารถอ่านและแก้ไขข้อมูลได้
- หัวต่อแบบสี่ขาสำหรับอุตสาหกรรมการบิน ติดตั้งได้ง่าย
- ช่วงแรงดันไฟฟ้าเข้าที่กว้าง: 10.8VDC~4VDC (แรงดันไฟฟ้าที่แตกต่างกันจะส่งผลต่อระยะการวัด)
การใช้งานผลิตภัณฑ์


